Велоробот UMV способен самостоятельно ездить, кувыркаться и выполнять трюки - «Роботы»
✔ Термин «Роботы» был введен в оборот Карелом Чапеком в своей пьесе «Россумские Универсальные Роботы», опубликованной в далеком 1920-м году. С тех пор о человекоподобных машинах написали все или почти все мировые фантасты, а три закона робототехники, предложенные писателем Айзеком Азимовым, считаются непреложной истиной, как будто бы разумные машины уже существуют. До искусственного интеллекта роботам еще далеко, но это не мешает им вовсю изобретаться и активно использоваться. |

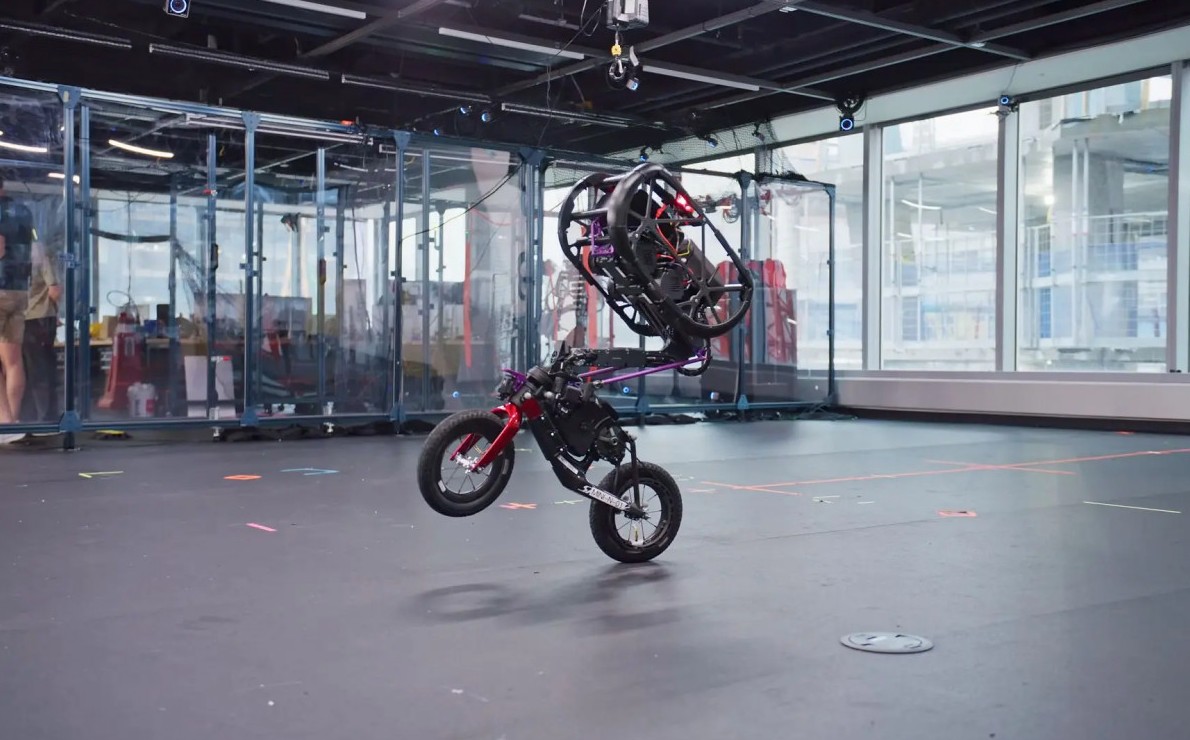
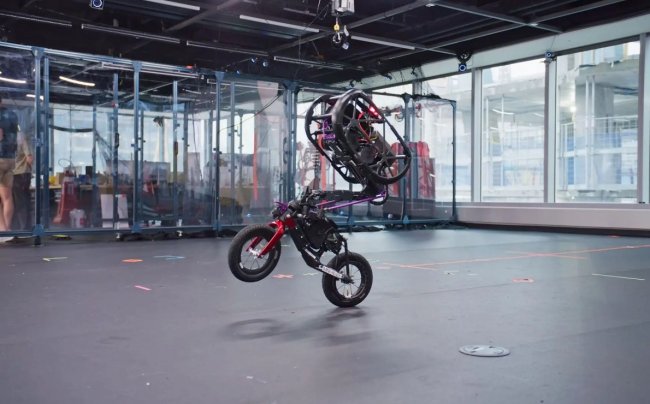
Инженеры из Robotics and AI Institute сконструировали двухколесного робота Ultra Mobility Vehicle (UMV), объединившего стремительность велосипеда и акробатическую гибкость шагохода. Его конструкция включает три основных узла: голову, шею и велосипедную раму. Основная масса робота приходится на голову, где размещены аккумуляторы, вычислительный блок и прыжковые приводы. При общей массе 23,5 кг аппарат способен разгоняться до 8 метров в секунду.
Пространственный механизм шарниров соединяет голову с рамой, позволяя смещать центр тяжести прямо на ходу. Шея и 2 тяги меняют положение верхней части: пара моторов задает базовые движения, а вспомогательные звенья обеспечивают боковые наклоны. Еще 2 двигателя отвечают за руление и привод заднего колеса. Механика обходится всего 5 активными степенями свободы, полностью исключая маховики или подножки.
Секрет трюков кроется в обучении с подкреплением на базе среды NVIDIA Isaac Lab и алгоритма Proximal Policy Optimization. Моделируя тренировки, ученые варьировали распределение массы, сцепление, мощность моторов, задержки сигналов и шумы сенсоров. Это позволило создать 4 стратегии поведения: базовую езду, балансирование на заднем колесе с подскоками, кувырки и прыжки.
Робот выполняет трекстенд, прыгает боком, взбирается на препятствия и крутится на месте. На испытаниях UMV автономно запрыгнул на платформу высотой 1 метр, проехал по ней и спрыгнул вниз, безошибочно повторив цикл 15 раз. Тесты проводились с применением оптического захвата движений. В будущем инженеры установят бортовые датчики, надежные батареи и драйверы моторов, открыв машине путь в городскую экспресс-доставку и полевую разведку.
Источник — Eurekalert
И будьте в курсе первыми!